


Da globale Logistikzentren den Übergang von manueller Materialhandhabung zu autonomen Abläufen beschleunigen, ist die Auswahl des richtigen industriellen AGV-Ladegeräts oder AMR-Batterieladesystems zu einem entscheidenden Erfolgsfaktor für die Lagerautomatisierung geworden. Mit dem Ausbau der Flotten autonomer mobiler Roboter (AMR) und fahrerloser Transportsysteme (AGV) in Unternehmen wird eine wichtige betriebliche Realität deutlich: Leistung, Verfügbarkeit und Gesamtbetriebskosten einer automatisierten Anlage hängen maßgeblich von ihrer automatischen Ladestation für Lagerroboter ab.
Die Wahl des falschen Stromversorgungssystems führt zu unnötigen Fahrzeugausfallzeiten, schneller Alterung der Lithiumbatterie, erheblichen thermischen Sicherheitsrisiken und unerwarteten Netzentgelten.
Dieser Leitfaden für Ingenieure untersucht die technischen Mechanismen, das Zwischenladen von AGVs, Ladestrategien, Parameter für die Hardwareauswahl und wichtige Fallstricke bei der Implementierung von industriellen AGV- und AMR-Batterieladegeräten.
Welche Ladetechnologien werden hauptsächlich für AGVs und AMRs eingesetzt?
Die Auswahl des geeigneten Stromversorgungsmechanismus erfordert eine Abwägung von Ladezyklen, mechanischem Verschleiß, Platzbeschränkungen und Investitionskosten. Moderne automatisierte Ladesysteme lassen sich in drei Hauptkategorien einteilen.
| Ladetechnologie | Typische Energieeffizienz | Mechanischer Verschleiß und Wartung | Bereitstellungskomplexität | Primärer Anwendungsfall |
|---|---|---|---|---|
| Automatische Kontaktabrechnung | 92% bis 95%+ | Geringer bis mittlerer Verschleiß (Bürsten-/Padverschleiß) | Mittel (Bodenmontierte Pads) | Hohe Durchsatzmöglichkeiten und Tiefenladung |
| Kabelloses/Induktives Laden | 85% bis 90% | Null (Keine mechanischen Kontakte) | Hoch (Präzisionsspulenausrichtung) | Reinräume, Feuchträume, Lagerhallen mit hoher Staubbelastung |
| Robotergestützter Batteriewechsel | Nicht zutreffend (mechanisch) | Hoch (Bewegliche Aktuatoren/Wechselvorrichtungen) | Sehr hoch (Hoher Platzbedarf & hohe Kapitalkosten) | Extreme 24/7-Hochlastzyklen ohne Verweilzeit |
Automatische Kontaktabrechnung
Die automatische Kontaktladung nutzt federbelastete Kupfer- oder Messingkontaktflächen, die am Boden oder am Rahmen der Ladestation angebracht sind, sowie Kollektorplatten am Roboterchassis. Beim Andocken des AGV oder AMR wird der physische Kontakt hergestellt und ermöglicht so die sofortige Übertragung hoher Stromstärken.
Vorteile: Außergewöhnliche elektrische Effizienz von bis zu 94% oder höher, robuste Leistungsdichte, geringerer thermischer Aufwand und überschaubare Investitionskosten.
Einschränkungen: Physikalische Kontakte sind Reibung und Umwelteinflüssen ausgesetzt, weshalb regelmäßige Inspektionen erforderlich sind, um Kohlenstoffablagerungen oder Oberflächenoxidation zu entfernen.
Kabelloses Laden
Die drahtlose Energieübertragung basiert auf der magnetischen Resonanz zwischen einer in der Dockingstation integrierten Sendespule und einer am Fahrzeug montierten Empfängerspule. Elektrische Energie wird über einen Luftspalt von typischerweise 10 bis 50 Millimetern ohne physischen Metallkontakt übertragen.
Vorteile: Vollständig gekapselte Gehäuse mit Schutzart IP verhindern Funkenbildung und machen diese Methode ideal für explosionsgefährdete Bereiche, Kühlhäuser oder Produktionsanlagen mit hoher Staubbelastung. Der Verschleiß der Kontaktflächen wird vollständig vermieden.
Einschränkungen: Die geringere Energieübertragungseffizienz im Bereich von 85% bis 90% führt zu einer höheren lokalen Wärmeabgabe. Außerdem erfordert sie höchste Präzision beim Einparken des Fahrzeugs und bei der Spulenausrichtung.
Robotergestützter Batteriewechsel
Batteriewechselstationen entnehmen mithilfe motorisierter mechanischer Greifer ein leeres Batteriemodul aus dem AGV oder AMR und setzen ein voll geladenes Modul ein.
Vorteile: Die Ladezeit des Roboters entfällt vollständig, da der Batteriewechsel weniger als zwei Minuten dauert, wodurch eine maximale Fahrzeugverfügbarkeit erreicht wird.
Einschränkungen: Erfordert die doppelte Anzahl an Akkus pro Flotte, eine große Stellfläche und komplexe automatisierte Robotik, was es für Standardlogistikabläufe zu kostspielig macht.
Nach der Untersuchung der wichtigsten Energieübertragungsmethoden verlagert sich der Fokus darauf, wie betriebliche Abläufe die täglichen Ladepläne bestimmen.
Gelegenheitsladung vs. Tiefenladung für AGVs: Welche Strategie maximiert die Flottenverfügbarkeit?
Der Betriebsablauf eines automatisierten Lagers bestimmt, ob die Ladegeräte schnelle, intensive Ladeimpulse oder langsame, tiefe Nachschubzyklen liefern sollen.
Gelegenheitsaufladung: Nutzung von Mikropausen für den 24/7-Betrieb
Opportunitätskosten Liefert hohe Stromstärke während kurzer Pausen im Arbeitszyklus des Roboters, beispielsweise beim Anhalten an einer Kommissionierstation, einem Förderband-Abwurfpunkt oder einer Aufzugswarteschlange.
Anstatt die Batterie bis auf 101 TP3T oder 201 TP3T zu entladen, laden Schnellladegeräte die Kapazität in kurzen Ladezyklen von 5 bis 15 Minuten um 51 TP3T bis 151 TP3T wieder auf. Indem Lithium-Eisenphosphat- oder Nickel-Mangan-Kobalt-Batterien in einem Teilladezustandsbereich zwischen 301 TP3T und 901 TP3T gehalten werden, wird die Belastung der Elektroden minimiert und die Lebensdauer der Zelle effektiv verdoppelt.
Tiefenladung: Traditionelle Ansätze mit festen Schichten
Tiefenladung Lädt einen vollständig entladenen Akku von einem Ladezustand von 10% oder 20% auf eine Kapazität von bis zu 100% über einen längeren Zeitraum wieder auf, typischerweise für 2 bis 6 Stunden.
Dieser Ansatz eignet sich am besten für Anlagen mit Ein- oder Zweischichtbetrieb, in denen Roboter über Nacht ungenutzt bleiben können. Allerdings erfordert das Tiefenladen zentrale Ladestationen, die zu Platzmangel führen und erhebliche Leistungsspitzen verursachen, wenn Dutzende von Fahrzeugen gleichzeitig am Schichtende mit dem Ladevorgang beginnen.
Chemische Überlegungen zur Batterie: Lithium-Ionen- vs. Blei-Säure-Profile
Während ältere AGVs auf geflutete oder Gel-Bleiakkumulatoren angewiesen waren, die mehrstündige Ausgleichsladungen und separate, belüftete Laderäume erforderten, setzen moderne Industrieflotten fast ausschließlich auf Lithium-Ionen-Akkus. Lithium-Akkus ermöglichen schnelles Laden, benötigen keine Wartung mit Flüssigkeiten und bieten eine höhere Gesamteffizienz.
Das Verständnis dieser Lademuster ermöglicht es den Ingenieurteams, die exakten Hardware-Spezifikationen zu ermitteln, die für ihre Anlage erforderlich sind.
Wie Sie das richtige AGV- und AMR-Ladegerät für Ihre Lagerflotte auswählen?
Um die Betriebszeit und Systemsicherheit zu gewährleisten, müssen technische Einkäufer die Hardware-Fähigkeiten anhand verschiedener elektrischer und mechanischer Parameter bewerten.
Elektrische Ausgangsspezifikationen und Spannungsanpassung
Industrieladegeräte lassen sich je nach Fahrzeuggröße und Nutzlastkapazität in zwei Hauptbetriebsspannungsklassen einteilen:
Niederspannungskategorien (5 V, 9 V, 12 V, 15 V, 20 V): Optimiert für leichte AMRs, kleine Sortieranlagen, Bodenreinigungsgeräte und fahrerlose Transportwagen.
Hochspannungskategorien (36 V, 48 V, 52 V, 72 V): Erforderlich für Schwerlast-AGV-Gabelstapler, Palettenförderer mit hoher Nutzlast und Ladegeräte für Industriegeräte.
Die Auswahl von Ladegeräten mit speziell angefertigten Hochfrequenztransformatoren ermöglicht eine hohe Energiedichte bei kompakter Bauform, sodass die Geräte direkt in schmalen Lagerhallen montiert werden können.
Energieeffizienzbewertungen und passives Wärmemanagement
Industrielle Leistungsverluste werden direkt in unerwünschte Umgebungswärme umgewandelt. Industrielle Stromversorgungssysteme mit proprietären Transformatorkonstruktionen – wie sie beispielsweise von [Unternehmen/Firma] entwickelt wurden – sind davon betroffen. ST Ladegerät—Erreichen von Energieeffizienzraten von 92% bis 94% oder höher, wodurch die Stromkosten der Anlage deutlich gesenkt und die thermische Belastung der internen Elektronik verringert wird.
Ladegeräte mit lüfterloser Kühlung verzichten vollständig auf Lüfter für die Luftansaugung. In Lagerhallen mit Staub, Kartonfasern und anderen Partikeln verhindert die lüfterlose Kühlung die Ansammlung von Ablagerungen im Inneren, senkt die Ausfallrate der Hardware und sorgt für einen minimalen Temperaturanstieg auch bei längerem Dauerbetrieb.
BMS-Kommunikationsprotokolle und intelligentes Multi-Mode-Laden
Moderne Industrieladegeräte müssen dynamisch mit dem Batteriemanagementsystem des Fahrzeugs kommunizieren. Fortschrittliche Industriegeräte von ST Ladegerät wichtige Kommunikationsprotokolle integrieren, darunter:
CANopen und CAN 2.0: Ermöglicht die Echtzeit-Übertragung von Telemetriedaten wie Zellspannung, Temperatur und Innenwiderstand.
UART- und NTC-Schnittstelle: Gewährleistet eine detaillierte thermische Überwachung und direkte Fehlermeldung.
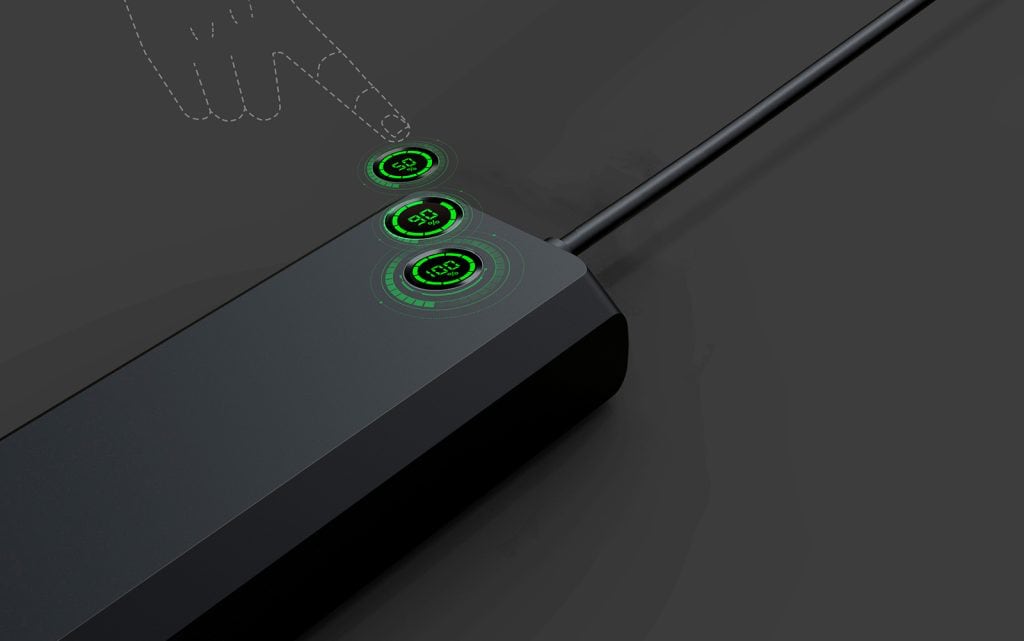
Um die Batteriegesundheit über eine lange Lebensdauer zu gewährleisten, bieten fortschrittliche Systeme drei Ladezustandsmodi (50%, 90% und 100%):
50% SoC-Modus: Ideal für die Langzeitlagerung von Fahrzeugen oder den Überseetransport.
90% SoC-Modus: Verhindert Überspannungsbelastung beim täglichen Zwischenladen und verlängert so die Gesamtlebensdauer des Akkus.
100% SoC-Modus: Maximiert die Laufzeit im Einzelschichtbetrieb, wenn ein maximaler Betriebsbereich erforderlich ist.
Kurzanleitung zur Auswahl: Finden Sie Ihren Ladegerätetyp
| Ihr Flottenprofil | Empfohlener Ladegerättyp | Wichtige Spezifikationen mit Priorität |
|---|---|---|
| Leichte AMRs, kleine Sortiermaschinen, 1-2 Schichten | Kontaktmöglichkeits-Ladegerät | 24–48 V, 92%+ Wirkungsgrad, CAN-Kommunikation |
| Schwere AGV-Gabelstapler, 24/7-Betrieb | Hochleistungskontakt + Batteriewechsel | 72 V, lüfterlose Kühlung, Lastverteilung |
| Reinräume, Kühlhäuser, staubige Bereiche | Kabelloses/Induktives Laden | IP65+, 85-90% Wirkungsgrad, Spulenausrichtungstoleranz |
Genauso wichtig wie die Wahl der richtigen Spezifikationen ist es, mögliche Integrationsfehler in der Praxis zu erkennen, bevor die Geräte vor Ort eintreffen.
Die 5 häufigsten Fehler beim Einsatz von AGV-Ladegeräten und wie man sie vermeidet
Selbst leistungsstarke AGVs und AMRs erreichen nicht ihre volle Leistung, wenn das zugehörige Ladenetzwerk eine mangelhafte Bereitstellungsarchitektur aufweist. Im Folgenden werden fünf häufige Konstruktionsfehler und Methoden zu deren Vermeidung beschrieben:
Fallstrick 1: Unterschätzung der Anlagenlast und der Spitzenlast im Stromnetz
Problem: Die Installation dutzender Schnellladegeräte mit hoher Stromstärke kann die Kapazität des Transformators der Anlage übersteigen. Wenn alle Fahrzeuge während der Schichtwechsel gleichzeitig andocken, können die Zuschläge für Spitzenlastzeiten die monatlichen Betriebskosten drastisch erhöhen.
Lösung: Durch die Implementierung eines dynamischen Lastausgleichs im Ladenetzwerk wird die maximale Stromaufnahme begrenzt.
Fallstrick 2: Übersehen der Kontaktpad-Oxidation und des Wartungsaufwands
Problem: In feuchten oder staubigen Lagerhallen können sich an automatisierten Schleifkontakten Oxidschichten bilden oder Partikel aus der Luft ansammeln. Ein erhöhter Kontaktwiderstand führt zu lokaler Wärmeentwicklung, Lichtbogenbildung und unvollständigen Ladezyklen.
Lösung: Der Einsatz lüfterloser Ladegeräte mit integrierter Kontaktdiagnose misst die Schleifenimpedanz, bevor der Ladestrom erhöht wird.
Fallstrick 3: Ignorieren der Protokollkompatibilität in Flotten mit Fahrzeugen verschiedener Hersteller
Problem: Der Betrieb einer gemischten Flotte mit AMRs und AGVs verschiedener Hersteller führt häufig zu einer Abhängigkeit von herstellerspezifischen Protokollen. Ein Ladegerät, das auf ein bestimmtes Batteriemanagementsystem abgestimmt ist, kann unter Umständen keine Verbindung zu einem Akku einer anderen Marke herstellen.
Lösung: Setzen Sie auf vielseitige Hardware, die mit flexiblen AC- und DC-Anschlüssen sowie universellen Kommunikationsschnittstellen kompatibel ist. Nutzen Sie spezialisierte Industrielösungen wie beispielsweise eine dedizierte Lagergebühren oder anpassungsfähig Roboterladegerät Die Konfiguration gewährleistet eine umfassende Interoperabilität zwischen verschiedenen mobilen Endgeräten.
Fallstrick 4: Vernachlässigung der Wärmeableitung in kompakten Gehäusen
Problem: Das Einschließen von Ladeelektronik in schmalen Wandausschnitten oder kompakten mechanischen Gehäusen ohne Berücksichtigung der Wärmeableitung führt zu thermischer Drosselung und vorzeitigem Bauteilausfall.
Lösung: Wählen Sie industrielle Stromversorgungseinheiten mit hocheffizienten Konstruktionen oberhalb von 92% und Aluminium-Extrusionsgehäusen, die für passive Konvektionskühlung ausgelegt sind, um den Temperaturanstieg auf ein Minimum zu reduzieren.
Fallstrick 5: Die Ladeinfrastruktur bei der Layoutplanung als nachträglichen Gedanken behandeln
Problem: Die Unterbringung aller Ladestationen in einem einzigen separaten Raum zwingt die AMRs dazu, weite Strecken von den aktiven Arbeitsbereichen zurückzulegen, was zu Engpässen in den Gängen und Zeitverlusten beim Durchsatz führt.
Lösung: Um einen reibungslosen und kontinuierlichen Arbeitsablauf zu gewährleisten, sollten kompakte Opportunitätsladegeräte direkt entlang aktiver Transportwege und in der Nähe von Kommissionierknotenpunkten integriert werden.
Wie lassen sich Roboterladegeräte in Flottenmanagement-Software (FMS) integrieren?
Moderne automatisierte Anlagen nutzen eine zentrale Flottenmanagement-Software, um Fahrzeugverkehr, Materialfluss und Energieverteilung zu steuern.
Dynamischer Lastausgleich
Wenn der Flottencontroller erkennt, dass mehrere Fahrzeuge gleichzeitig andocken, drosselt er dynamisch die Ausgangsstromstärke der einzelnen Ladegeräte über CAN-Bus- oder Ethernet-Befehle, um sicherzustellen, dass der Gesamtstromverbrauch der Anlage strikt unterhalb der zulässigen Netzgrenzen bleibt.
Vorausschauende Ladeplanung
Anstatt nach einem festen Zeitplan zu laden, überwachen intelligente Softwareplattformen die prognostizierten Auftragsvolumina. Während Spitzenzeiten bei der Kommissionierung leitet das System die Fahrzeuge zu kurzen, fünfminütigen Nachladevorgängen; in Zeiten geringer Auftragslage werden die Fahrzeuge vollständig mit der Kapazität von 90% aufgeladen.
Echtzeitdiagnose und Batteriezustandsüberwachung
Die integrierte Ladenetzwerksoftware überwacht kontinuierlich die Batterieparameter, einschließlich Innenwiderstand und Temperaturprofil. Meldet ein Ladegerät einen ungewöhnlichen Temperaturanstieg während der Ladephase, markiert die Managementsoftware die Station zur Wartung und leitet ankommende Roboter automatisch zu alternativen Ladegeräten um.
Häufig gestellte Fragen (FAQ)
Welche Konformitäts- und Sicherheitsstandards müssen Ladegeräte für Lagerroboter erfüllen?
Industrielle AGV- und AMR-Ladegeräte müssen internationalen Normen für elektrische Sicherheit und Brandschutz entsprechen. Zu den wichtigsten Zertifizierungen zählen UL 2202 für Ladesysteme für Elektrofahrzeuge, UL 1564 für industrielle Batterieladegeräte, CE-Konformität und die Bestimmungen des NFPA 70 (National Electrical Code). Die Einhaltung der EMV-Normen (Elektromagnetische Verträglichkeit) gewährleistet, dass das Ladegerät keine Störungen in nahegelegenen industriellen WLAN-Netzwerken oder Führungssensoren verursacht.
Wie hoch sind die durchschnittlichen Kosten einer AGV-Ladestation?
Die Kosten variieren stark je nach Leistung, Kommunikationsmöglichkeiten und Kühlarchitektur. Einfache Kontaktladegeräte sind ab ca. 1.500–3.000 INR pro Einheit erhältlich, während leistungsstarke 72-V-Systeme mit CAN-Bus-Integration und Lastverteilung zwischen 5.000 und 12.000 INR kosten können. Drahtlose Systeme sind aufgrund der Spulenausrichtung und der integrierten Leistungselektronik deutlich teurer und kosten typischerweise 8.000–20.000 INR pro Station. Bei Flotteneinsätzen können Mengenrabatte und kundenspezifische OEM-Lösungen von Herstellern wie ST Charger die Stückkosten erheblich senken.
Wie lange dauert das Aufladen eines AMR-Akkus?
Die Ladezeit hängt von der Akkukapazität und der Ladestromstärke ab. Ein typischer 48-V-/40-Ah-Lithium-Akku kann mit einem Schnellladegerät mit 30 A in etwa 5–8 Minuten um 151 TP3T aufgeladen werden. Eine vollständige Tiefenladung von 0–1001 TP3T desselben Akkus mit einem 20-A-Ladegerät dauert ca. 2 Stunden. Schnellladesysteme mit einer Ausgangsleistung von 50 A oder mehr erreichen eine Kapazität von 801 TP3T in unter 45 Minuten, sofern das Batteriemanagementsystem (BMS) und das Wärmemanagement diese Laderaten unterstützen.
Abschluss
Der Aufbau eines robusten und hocheffizienten Lagerautomatisierungssystems erfordert neben der Auswahl mobiler Hardware auch die Priorisierung der Ladeinfrastruktur. Durch die Wahl energieeffizienter Netzteile mit einem Wirkungsgrad von 92% bis 94%, passiver, lüfterloser Kühlarchitekturen, vielseitiger BMS-Kommunikationsprotokolle und flexibler Ladezustandsprofile können Lagerbetreiber die Verfügbarkeit ihrer Flotte maximieren und gleichzeitig die Batterien langfristig schützen.
Ob Sie leichte AMRs für die Auftragsabwicklung oder schwere AGVs für die Fertigungslogistik einsetzen – die Auswahl zuverlässiger und anpassbarer Ladehardware gewährleistet einen sicheren, nachhaltigen und unterbrechungsfreien Betrieb Ihrer Anlage.
Sind Sie bereit, Ihre Ladeinfrastruktur im Lager zu optimieren? Entdecken Sie die industrietauglichen AGV/AMR-Ladelösungen von ST Charger, die für 94%-Effizienz, Multi-Protokoll-BMS-Kompatibilität und 24/7-Zuverlässigkeit entwickelt wurden. Kontaktieren Sie unser Ingenieurteam. Lassen Sie uns noch heute die Leistungsdaten Ihrer Fahrzeugflotte überprüfen und eine maßgeschneiderte Ladearchitektur für Ihre Anlage konfigurieren.